 Станки дома
Основные узлы и механизмы металлорежущих станков
Рассмотрим основные узлы и механизмы металлорежущих станков на примере токарного станка. Общий вид токарного станка показан на рисунке 7.
Рисунок 7 – Общий вид станка
https://www.youtube.com/watch?v=KFkkGuz2EXA
Основные узлы станка показаны на рисунке 8.
Рисунок 8 – Основные узлы станка
Станина станка чаще всего изготавливается из чугуна, является основой для навесного оборудования, показана на рисунке 9.
Рисунок 9 – Станина станка
Требуемое взаимное расположение узлов станка и возможность относительного перемещения инструмента и заготовки обеспечивают направляющие (рисунок 10).
Рисунок 10 – Регулировочные элементы с продольным (а) и поперечным (б) клином, с поджимной (в) и накладной пригоняемой (г) планкой
По назначению и конструктивному исполнению направляющие можно классифицировать по следующим признакам:
- по виду движения: направляющие главного движения (например, стол-станина продольно-строгального станка); направляющие движения подачи; направляющие перестановки сопряжённых и вспомогательных деталей и узлов, неподвижных в процессе обработки;
- по траектории движения: направляющие прямолинейного и кругового движения;
- по направлению траектории перемещения узла в пространстве: горизонтальные, вертикальные и наклонные;
- по геометрической форме: призматические, плоские, цилиндрические, конические (только для кругового движения) и их сочетания.
Наибольшее распространение в станках получили направляющие скольжения и качения. Направляющие скольжения (рисунок 11) обычно изготовляют из серого чугуна. Чугун используется в тех случаях, когда направляющие выполняются как одно целое со станиной или подвижным узлом.
Рисунок 11 – Основные формы поперечных сечений направляющих скольжения: а – плоская; б – призматическая; в – в форме ласточкина хвоста; г – цилиндрическая
По виду трения скольжения различают следующие направляющие:
- гидростатические – направляющие главного движения и подачи; в этих направляющих смазочный слой создаётся подачей масла под высоким давлением в специальные карманы необходимых размеров;
- со смешанной смазкой – большинство направляющих движения подачи;
- с граничной смазкой – направляющие подачи, работающие при очень малых скоростях скольжения;
- с воздушной смазкой – аэростатические.
В станках широко применяют направляющие качения с использованием в них шариков и роликов как промежуточных тел качения. Достоинством направляющих качения является малое трение, независящее от скорости движения. Направляющие качения обеспечивают высокую точность перемещений, равномерность медленных движений, они более долговечны, чем направляющие скольжения. Подобно направляющим скольжения направляющие качения могут быть замкнутыми и незамкнутыми.
Передняя бабка, чаще всего называется шпиндельная бабка (рисунок 12), так как основным узлом ее является шпиндель (рисунок 13). В шпинделе фиксируются патроны, различные оправки в которые устанавливаются и закрепляются обрабатываемые детали. Кроме того, здесь же расположены коробка скоростей, шкив и подшипники.
Рисунок 12 – Передняя бабка
Шпиндель – это вал металлорежущего станка передающий вращение закреплённому в нём инструменту или обрабатываемой заготовке.
Конструктивная форма шпинделя зависит от способа крепления на нём зажимных приспособления или инструмента, посадок элементов привода и типов применяемых опор. Шпиндели изготавливают пустотелыми для прохода прутка, а так же для уменьшения его массы.
В качестве опор шпинделей станков применяют подшипники качения и скольжения. Так как от шпинделей требуется высокая точность, то подшипники качения должны быть высоких классов точности. В передней опоре применяют более точные подшипники, чем в задней.
Рисунок 13 – Шпиндель
Задняя бабка состоит из нижней плиты и держателя пиноли. В заднюю бабку может устанавливаться инструмент или приспособление (рисунок 14). Чаще всего заднюю бабку используют при обработке длинных деталей, поджимая конусом торец детали. Направляющие, по которым перемещается задняя бабка должны быть чистыми и смазанными.
Рисунок 14 – Задняя бабка
Суппорт – узел станка, в который устанавливается режущий инструмент и который позволяет перемещать его в продольном, поперечном и наклонном направлении. Каретка обеспечивает продольное движение по салазкам, верхняя часть суппорта обеспечивает поперечное движение. В верхней части суппорта устанавливаются резцедержатели (рисунок 15).
Рисунок 15 – Суппорт станка
Фартук. Для обеспечения продольного и поперечного движения суппорта разработаны передачи, расположенные в фартуке (рисунок 16). С помощью этих передач осуществляется преобразование вращательного движения ходового винта в поступательное движение суппорта.
Рисунок 16 – Фартук станка: 1 – маховик ручной подачи, 2 – ходовой валик, 3 – кнопка включения механической подачи от ходового валика, 4 – зубчатое колесо, 5 – реечная шестерня, 6 – зубчатое колесо, 7 – зубчатая рейка, 8 – зубчатое колесо, 9 – червяк, 10 – разьемная гайка, 11 – ходовой винт, 12 – рукоятка включения механической подачи от ходового винта при нарезании резьбы, 13 – рукоятка включения механической подачи
Все узлы и механизмы оборудования должны содержаться в исправном состоянии, то есть все трущиеся детали должны быть чистыми и смазаны соотвествующей смазкой. Это задача службы эксплуатации оборудования, но и обслуживающий персонал также должен следить за состоянием оборудования, например следить за своевременной заменой фильтров, смазочно-охлаждающей жидкости, и даже в зависимости от наработанных моточасов следить за своемременной заменой масла в гидросистеме станка.
Принципы работы оборудования
Для изменения частоты вращения от ведущего звена к ведомому применяют ременные, зубчатые и червячные передачи. Отношение частоты вращения ведомого nвд к частоте вращения ведущего nвщ звена называется передаточным отношением.
Цепная передача, как и ременная, применяется для передачи вращения между валами, удаленными друг от друга. Эти передачи используются в металлорежущих станках и транспортерах (рисунок 17).
Рисунок 17 – Общий вид ременной и цепной передачи: а) ременная; б) цепная
Зубчатая передача – механизм, который с помощью зубчатого зацепления передает и преобразует движение (без проскальзывания) с изменением угловых скоростей и моментов (рисунок 18).
Рисунок 18 – Зубчатая передача
Червячная передача состоит из червяка и червячного колеса (рисунок 19). Передаточные отношения червячной передачи рассчитываются по формуле:
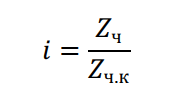
где Zч– число заходов червяка; Zч.к– число зубьев червячного колеса.
Рисунок 19 – Червячная передача
Преимуществами червячной передачи являются компактность, бесшумность, плавность хода, возможность большого редуцирования, к недостаткам передач относится малый КПД (коэффициент полезного действия).
Передачи поступательного движения.
Эти передачи служат для преобразования вращательного движения в прямолинейное поступательное движение рабочего органа. В станках применяют реечные передачи, винтовые пары (скольжения и качения), кулисные, кулачковые механизмы и др.
Реечная передача служит для преобразования вращательного движения реечного колеса в поступательное перемещение рейки и наоборот. Реечная передача может быть выполнена с прямозубым и косозубым зацеплением колеса с рейкой.
Реечные передачи используют в металлорежущих станках, например, в токарных, для осуществления движения продольной подачи суппорта с резцом относительно обрабатываемой заготовки (рисунок 20).
Рисунок 20 – Реечная передача в станке
Винтовая передача применяется в тех случаях, когда нужно получить движение с малыми скоростями. Вращение сообщается винту, гайка и связанные с нею стол или салазки перемещаются прямолинейно- поступательно (рисунок 21).
Рисунок 21 – Винтовая передача
Кривошипно-кулисные механизмы (сокращённо – кулисные механизмы) с возвращающейся кулисой применяются в долбёжных станках, а с касающейся кулисой – в поперечно-строгальных станках. Кулисные механизмы обеспечивают большую скорость при обратном холостом ходе и плавность движения.
Перемещения исполнительных механизмов оборудования показываются в кинематических схемах. Рассмотрим кинематическую схему токарного станка 1К62, которая показана на рисунке 22.
Рисунок 22 – Кинематическая схема станка
Кинематическая цепь привода главного движения.
Эта цепь обеспечивает передачу вращения от электродвигателя M1 шпинделю VI с возможностью включения разных частот его вращения. Шпиндель станка может иметь правое и левое направление вращения. При правом направлении вращения шпинделя муфта МФ1 будет включена влево.
Передняя бабка условно разделена на несколько частей (см. кинематическую схему, рисунок 22):
- Фрикционный (входной) вал – фрикционный вал состоит из: двойной фрикционной муфты МФ1 с неподвижным двойным блоком (z=51, z=56), шестерни (z=50) и неподвижного блока реверса (z=24, z=36);
- Коробка скоростей – вал II с подвижным двойным блоком (Б1), вал III с подвижным тройным блоком (Б2);
- Перебор – вал IV с подвижными двойными блоками (Б3, Б4, Б5);
- Узел тормоза – ленточный тормоз на валу III;
- Шпиндель – с подвижным двойным блоком (Б5) включающем перебор и шестерней z=60 для передачи вращения на привод подач;
- Узел привода подач:
- Звено увеличения шага резьбы – блок Б6, обеспечивает увеличение выходной скорости по отношению к скорости шпинделя;
- Механизм реверса 2-х скоростной – блок Б7 служит для изменения направления движения суппорта.
Привод подач включает в себя следующие цепи и узлы (рисунок 23):
- Звено увеличения шага резьбы – двойной блок Б6 в шпиндельной бабке, обеспечивает увеличение выходной частоты вращения по отношению к частоте вращения шпинделя в соотношении: 1:2, 1:8, 1:32;
- Механизм реверса 2-х скоростной – тройной блок Б7 в шпиндельной бабке, служит для изменение направления движения суппорта при одном и том же направлении вращении шпинделя. Осуществляется подкючением промежуточной шестерни – трензеля;
- Гитара сменных колес – включает сменные шестерни K, L, M, N. Служит для сравнительно редкой перенастройки чисел оборотов;
- Коробка подач – коробка подач получает движение от шпиндельной бабки через гитару и задаёт различные скорости вращения ходового вала и ходового винта;
- Механизм подач фартука – преобразует вращение ходового вала или ходового винта в поступательное движение суппорта продольное или поперечное.
Рисунок 23 – Привод подач станка
Продольное перемещение суппорта осуществляется следующим образом (рисунок 24):
- от шпинделя через передачу 60/60, далее через реверс с колесами 42/42 или 28/56 либо 35/28×28/35 и через гитару сменных колес 42/95×95/50 вращается вал IX коробки подач;
- подключив муфту, колесо МФ2 начинает вращать конус шестерен 26, 28, 32, 36, 40, 44, 48 и от него накидное колесо 36;
- далее через передачу и включенную муфту МФ3 вращается двойной блок z=18 – z=28, осуществляющий отношения 18/45 и 28/35, затем через двойной блок 15/48 и 35/28 и через передачу 28/56 вращается ходовой вал, по которому вместе с фартуком перемещается колесо z=27;
- далее движение передается через передаточные отношения колес фартука 27/20×20/28×4/20×40/37×14/66 на реечное колесо z=10 (модуль зацепления m=3 мм). Колесо 10, находясь в зацеплении с рейкой, прикрепленной к станине, катится по ней и перемещает фартук с суппортом;
- включением муфт МФ8 или МФ9 колесо z=14 вращается вправо или влево, меняя направление движения суппорта.
Рисунок 24 – Перемещения суппорта: 1 – рукоятка перемещения поперечных салазок; 2 – каретка продольного перемещения; 3 – винт механизма продольного перемещения; 4 – каретка поперечного перемещения; 5 – фиксирующий винт верхней каретки;
Общее уравнение кинематической цепи продольных подач определяется исходя из расчетного периода одного оборота шпинделя.
До червячной передачи фартука кинематическая цепь не отличается от предыдущей цепи. Далее через колеса 40/37 или 40/45×45/37 включением муфт МФ10 или МФ11 и через передачи 40/61×61/20 вращается винт поперечной подачи суппорта. Шаг резьбы винта 5 мм, резьба левая. Уравнение кинематической цепи аналогичное, как и для продольных подач.
Величины подач в 2 раза меньше соответствующих величин продольных и составляют от 0,035 до 2,08 мм/об.
Ручное продольное перемещение суппорта. Маховиком на валу XIX через передачу вращается реечное колесо z=10. За один оборот маховика суппорт переместится на заданную величину.
Шпиндель установлен на двух опорах качения (рисунок 25). Передняя опора представляет собой регулируемый двухрядный роликовый подшипник с внутренним коническим кольцом. Подшипник регулируют затягиванием гайки (стопора), которая нажимает на внутреннее кольцо подшипника.
Кольцо при этом надвигается на коническую шейку шпинделя и разжимается; таким образом уменьшается зазор между кольцами и роликами, образовавшийся в результате износа. Задняя опора шпинделя состоит из двух радиально-упорных подшипников, которые регулируют только при текущем осмотре станка.
Рисунок 25 – Крепление шпинделя
В конструкции токарного станка 1К62 для установки шпинделя предусмотрены специальные подшипники, благодаря чему обеспечиваются требуемая жесткость и высокая точность обработки заготовок. По ГОСТу 8 токарный станок 1К62 относится к классу точности П.
Передний конец шпинделя выполнен по ГОСТ 12593 (Концы шпинделей фланцевые под поворотную шайбу и фланцы зажимных устройств) (DIN 55027, ИСО 702-3) под поворотную шайбу, с центрирующим коротким конусом 1:4 (7°7′30″).
Конструкция задней бабки токарного станка позволяет осуществлять поперечное ее смещение, благодаря чему на станке может осуществляться обработка пологих конусов (рисунок 26). Есть возможность соединения задней бабки с нижней частью суппорта с помощью специального замка, что иногда требуется при сверлении задней балкой и использовании механического перемещения балки от суппорта.
Рисунок 26 – Обработка конусов с помощью смещения задней бабки Продольное перемещение каретки станка 1К62Б может быть
ограничено специальным упором, устанавливаемым на передней полке станины. Таким образом, при установленном упоре, скорость движения суппорта не может превышать 250 мм/мин.
Требования к оборудованию и критерии их качества
Надёжность является одной из основных характеристик качества металлорежущих станков и станочных систем, так же, как и многих других машин и технических устройств.
Надёжность характеризует свойство данного изделия сохранять требуемые показатели качества в течение всего периода эксплуатации.
Для оборудования особое значение имеет обеспечение его технологической надёжности, которая непосредственно связана с качеством в первую очередь с точностью, выпускаемой продукции. Поэтому надёжность станков следует рассматривать как надёжность машины, когда оцениваются все виды отказов, и как надёжность компонента технологической системы, когда учитываются лишь те отказы, которые связаны с качеством выпускаемой продукции.
Основными источниками отказов станка и станочных комплексов являются собственно станок (его механика и гидросистемы), электрические – электронные системы и система управления ЧПУ. Для механических узлов по сравнению с электротехническими и электронными устройствами характерно меньшее число отказов, но большая продолжительность устранения их последствий.
Период эксплуатации станка связан в основном с экономическими факторами, которые обусловливают предельное состояние объекта. Эксплуатация включает работу объекта (основной период), а также периоды простоев транспортирования, хранения, ремонта и технического обслуживания, переналадки, монтажа.
Предельное состояние – состояние объекта, при котором его дальнейшее применение по назначению недопустимо или нецелесообразно.
Продолжительность эксплуатации станков связана как с их моральным (появление более эффективных моделей), так и с физическим (возрастание затрат на их эксплуатацию и ремонт) изнашиванием. Для современных станков средних размеров это обычно 8…10 лет эксплуатации и для более сложных и тяжёлых станков 15…20 лет и выше. Конкретный срок службы до снятия с эксплуатации для каждого станка устанавливают на основании экономических расчётов.
Критерии работоспособности являются условиями, которые должны соблюдаться при конструировании и эксплуатации, чтобы детали, узлы и станок в целом выполняли своё назначение.
К таким критериям относится:
- начальная точность;
- жёсткость;
- виброустойчивость;
- прочность;
- износостойкость;
- теплостойкость.
На рисунке 27 даны определения данных критериев.
Рисунок 27 – Определения критериев качества оборудования
Начальная точность зависит от правильного назначения допусков в чертежах и соблюдения их в процессе изготовления.
Начальная точность станка в целом характеризуется исходными геометрическими и кинематическими погрешностями.
Жёсткость является способностью системы сопротивляться упругому деформированию (изменению размеров) под действием нагрузки.
Жёсткость зависит от:
- размеров деталей;
- их формы;
- расположения опор и т.д.
Однако больше всего снижают жёсткость контактные деформации, возникающие в станках, то есть в поверхностных слоях соприкасающихся деталей.
Виброустойчивость – свойство станка противодействовать возникновению или усилению колебаний (вибраций). Колебания могут передаваться на станок из вне или возникать непосредственно в станке.
В станке источниками колебаний могут быть:
- процесс резания;
- неуравновешенность быстро вращающихся деталей;
- тихоходные соединения со скольжением и т.д.;
- электрические двигатели.
Прочность – способность деталей сопротивляться их разрушению (поломкам), а также возникновению остаточных деформаций под действием сил. Прочность зависит от:
- материала детали;
- термообработки;
- характера нагрузки (постоянная или циклическая).
Обычно рассматривают две категории прочности:
- статическую;
- динамическую.
На статическую прочность рассчитывают детали, находящиеся под действием постоянных или медленно меняющихся нагрузок, например, болты, шпонки, кронштейны, медленно вращающиеся валы и зубчатые колеса и т.п.
Рассмотрим более подробно основные требования к оборудованию (рисунок 28).
Рисунок 28 – Требования к машинам и критерий их качества
Технологичность – изготовление изделия при минимальных затратах труда, времени и средств при полном соответствии своему назначению. Технологичность деталей обеспечивается: формой их простейших поверхностей (цилиндрической, конической и др.), удобной для обработки механическими и физическими методами; применением материалов, пригодных для безотходной обработки (давлением, литьём, сваркой и т.п.), и ресурсосберегающей технологии; стандартной системой допусков и посадок и другими средствами, и методами.
Экономичность – минимальная стоимость производства и эксплуатации. Экономичность деталей и узлов достигается оптимизацией их формы и размеров из условия минимума материалоёмкости, энергоёмкости и трудоёмкости производства, за счёт максимального коэффициента полезного действия в эксплуатации при высокой надёжности; высокой специализацией производства и т.д. При оценке экономичности учитывают затраты на проектирование, изготовление, эксплуатацию и ремонт.
Работоспособность – состояние объекта, при котором он способен выполнять заданные функции. Работоспособность деталей и машин определяется как свойство выполнять свои функции с заданными показателями.
Надёжность – свойство объекта сохранять во времени способность к выполнению заданных функций (ГОСТ 002).
Производительность – объём работы (продукции, информации), выполняемой в единицу времени.
Мощность – скорость преобразования энергии.
Коэффициент полезного действия – доля дошедшей до потребителя энергии (мощности).
Габариты – предельные размеры.
Материалоёмкость – количество конструкционного материала машины, обычно отнесённого к единице мощности.
Энергоёмкость – расход топлива или электричества отнесённый к объёму работы (пройдённому расстоянию, произведённой продукции).
Точность – способность максимально соответствовать заданному положению (скорости и т.п.).
Плавность хода – минимальные ускорения при работе машины. Условия нормальной работы деталей и машин. Успешная работа деталей и машин заключается в обеспечении работоспособности и надёжности.
Для изготовления резьб и зубчатых элементов
В маркировке обозначаются цифрой 5.Для нарезания резьб существует много способов и разновидностей оборудования. Провести эту операцию можно на токарно-винторезном станке с помощью резца, на сверлильном агрегате с использованием метчика, на фрезерном станке.
- Резьбонакатные. По конструкции напоминают вертикально-сверлильные агрегаты. Накатку резьб (внутренних и наружных) производят на заготовках конусообразной и цилиндрической форм, трубах. При накатывании резьбу получают не способом снятия стружки, а методом пластического деформирования. Такая технология применяется в крупносерийном и массовом производстве.
- Резьбофрезерные. Это наиболее высокопроизводительные станки. Дисковой фрезой изготавливают резьбы значительных длины и шага, гребенчатой — короткие, мелкие резьбы.
- Резьбошлифовальные. На них устанавливают одно- или многониточные круги с абразивом.
Станки для изготовления зубчатого профиля:
- Зубострогальные — для цилиндрических и конических колес.
- Зубофрезерные горизонтальные, вертикальные и другие — позволяют изготовить зубчатый эвольвентный профиль. Сложные поверхности получают по технологии обкатки. Агрегаты с ЧПУ обеспечивают высокую точность операций и производительность.
- Зубошлифовальные. Служат для получения точных геометрических размеров и высоких классов чистоты поверхности зубчатых колес, валов, реек. В зависимости от поставленной задачи и модели, оборудование оснащают шлифовальными кругами различных типов: червячными, профильными, плоскими, коническими, тарельчатыми.
Классификация по уровню автоматизации
В зависимости от того, насколько активным должно быть вмешательство оператора, все модели делятся:
- На автоматические. Их действия контролируются программой, но оператор должен задавать в них параметры обработки.
- C ЧПУ. Весь спектр процессов управляется программой, в которую введена закодированная система числовых значений.
- Полуавтоматические. Оператор обязан вручную установить заготовку, запустить устройство, снять готовый объект. Автоматическое управление в таких моделях распространяется только на вспомогательные операции.
- Ручные. Оператор обслуживает агрегат полностью вручную.
Отдельно выделяют гибкие автоматизированные модули.
Как бы станки ни различались по своему функционалу, в их конструкции неизменно присутствует ряд общих элементов:
- Операторская консоль, она же пульт. Она нужна для ввода в агрегат управляющего и контролирующего софта. Консоль позволяет управлять всеми аспектами функционирования устройства также и вручную.
- Контроллер. Он формирует управляющие команды, которые направляются к рабочим элементам агрегата, и контролирует корректность их исполнения. Также контроллер отвечает за расчеты. В зависимости от того, насколько сложно устроен станок, его контроллер может быть как обычным микропроцессором, так и мощным компрессором.
- Дисплей, он же панель для управления и контроля станка. Через этот экран можно смотреть на работу агрегата в режиме реального времени, корректируя при необходимости его настройки и параметры.
Модели для единичного либо мелкосерийного производства могут обладать уникальной конструкцией или существенно отличаться от типовых аналогов. Устройства для крупносерийного и массового производства называют агрегатными, и их конструкция более единообразна.
В любой модели станка присутствуют ключевые элементы, отвечающие за его функционирование. Они обеспечивают движение, благодаря которому происходит резка, и движение подачи, совершаемое заготовкой либо режущим инструментом. Ради осуществления обеих функций в агрегате обязательно присутствуют следующие три компонента:
- Система контроля. Она запускает и останавливает устройство, контролирует все этапы его функционирования.
- Привод — гидравлический, пневматический, механический либо электрический.
- Узел, трансформирующий движение от электродвигателя и передающий его на исполнительный механизм.
Отдельно стоит упомянуть об узлах металлорежущей аппаратуры, на которых размещают инструменты для резки. Они присутствуют на всех станках, так как без них агрегаты не справлялись бы со своей функцией.
Маркировка агрегатов представляет собой буквенно-числовую комбинацию, которая позволяет понять, на каком предприятии было изготовлено устройство и каковы его основные характеристики.
Выделяют две разновидности маркировки:
- Для агрегатов серийного производства. Первой цифрой обозначают группу устройства, второй — тип, третьей и четвертой — типоразмер. Буква после двух первых цифр свидетельствует о том, что модель была модернизирована. За ней следует пара цифр эксплуатационного номера. Потом идет комбинация из одной буквы и цифры — это тип числового программного управления. Завершающая комбинация буквы и цифры характеризует вычислительное устройство.
- Для специализированных агрегатов. Двумя первыми буквами обозначается наименование компании-изготовителя в сокращенной версии. Затем идут три цифры основного эксплуатационного номера, а после них — буквенная модификация. Завершающие буква и цифра характеризуют вычислительное устройство.
Маркировка преследует две цели: облегчить поиск конкретной модели по каталогам и подбор комплектующих к ней в случае поломки или планового обслуживания.
Итак, теперь вы знаете, что собой представляют станки для резки металла, по каким параметрам они классифицируются и на какие нюансы следует обращать внимание при их выборе. Любые агрегаты с ЧПУ справляются со своими обязанностями качественнее, быстрее и эффективнее, чем традиционные аналоги. Приобретение такого устройства станет значимой инвестицией в ваш бизнес и быстро окупится
Типы станков
Все агрегаты для резки металла относятся к одной из одной нижеперечисленных групп:
- Токарные.
- Расточные и сверлильные.
- Доводочные, полировальные, шлифовальные.
- Комбинированные, также известные как агрегаты специального назначения.
- Зубо- и резьбообрабатывающие.
- Фрезерные.
- Протяжные, строгальные, долбежные.
- Разрезные.
- Разные.
У каждой группы есть общепринятое цифровое обозначение. Оно соответствует ее номеру в этом списке.
Независимо от группы, типа и модели устройства, обработка заключается в том, что заготовка и режущий инструмент выполняют формообразующие движения. За счет этих движений задаются габариты и конфигурация объекта. Для ЧПУ-моделей заранее прописывают программу с учетом всех нюансов конкретного объекта и посредством программатора загружают ее в контроллер.
Устройства с числовым программным управлением обеспечивают значительно более высокую скорость и точность обработки по сравнению с традиционными аналогами. Их закупают для крупносерийного производства, так как такие модели успешно интегрируются в крупные автоматизированные линии.
Технология, предполагающая изъятие из тела объекта некой части материала с целью получения желаемой геометрии, известна как субтрактивная. Объектом, к которому применяется воздействие, может выступать как листовой, так и массивный металлопрокат. Из листового получаются плоские объекты разнообразной конфигурации, из массивного — объемные с любым желаемым количеством поверхностей.
С точки зрения физики, металл удастся разрезать, если нарушить его кристаллическую решетку. Когда режущий инструмент погружается в объект и продвигается по его поверхности, он своими твердыми острыми кромками разрывает атомные связи в структуре объекта.
Во время плазменной или лазерной резки связь между атомами распадается из-за высоких температур. При гильотинной резке или штамповке кристаллическая решетка разрушается из-за деформации сдвига. Достоинство этого метода заключается в том, что после него не остаются отходы.
Опилки представляют собой серьезную проблему для процесса металлообработки. Попадая внутрь станка, металлическая стружка способна привести к поломкам. Поэтому оборудование приходится закрывать предохранительными кожухами, а стружку своевременно удалять.
Операторы устаревших моделей станков собирают опилки вручную. На современных моделях размещают транспортерные ленты, которые отгружают стружку в утилизационную емкость. На агрегатах для шлифовки и заточки устанавливают пылеотсосы, которые выводят отходы из зоны обработки.
Агрегаты для резки металла бывают весьма разнообразными. Вот их основные категории:
- Станки фрезерной группы. Среди бесконсольных выделяют гравировальные, копировальные, продольные и вертикальные установки. Среди консольных — широкоуниверсальные, горизонтальные и вертикальные устройства.
- Токарные. Они могут быть карусельными, лобовыми, сверлильно-отрезными, револьверными, копировальными многорезцовыми, одно- либо многошпиндельными, а также специализированными (то есть автоматами или полуавтоматами).
- Шлифовальные. Они бывают кругло-, внутри- или плоскошлифовальными. Сюда же относятся разные типы заточных и специализированных агрегатов, полировального и обдирочного оборудования.
- Строгальные. Это протяжные устройства вертикального либо горизонтального типа, а также продольные модели с одной или двумя стойками.
- Разрезные. Это правильно-отрезные устройства, а также станки, оснащенные гладкими металлическими дисками либо абразивными кругами. В эту же категорию попадают модели с резцами либо пилами — ножовочными, дисковыми, ленточными.
- Агрегаты для обработки компонентов резьбовых и зубчатых соединений. Они могут быть зубоотделочными, зубофрезерными, резьбо-фрезерными, резьбонарезными, резьбо- и зубошлифовальными, проверочными, для обработки элементов червячных пар и торцов зубьев, а также зубострогальными для цилиндрических зубчатых колес или зуборезными для работы с коническими колесами.
- Модели для сверления и расточки. Их оснащают одним либо несколькими шпинделями. Расточные агрегаты бывают горизонтальными, алмазными либо координатными, сверлильные станки — радиальными, горизонтальными либо вертикальными.
Существуют и другие разновидности агрегатов, не относящиеся ни к одной из вышеперечисленных категорий. К примеру, станки бывают пилокасательными, опиловочными, делительными, балансировочными, бесцентрово- и правильно-обдирочными и так далее.
Помимо вышеперечисленных признаков, агрегаты можно классифицировать по следующим параметрам:
- Масса и габариты. Установка может быть тяжелой, крупной либо уникальной.
- Степень специализации. Модели, способные работать с заготовками самых разных форм и габаритов, являются универсальными. Устройства, обрабатывающие заготовки с одинаковыми габаритами, являются специальными. Агрегаты, обрабатывающие заготовки разных, но однотипных габаритов, называют специализированными.
- Точность обработки. Нормальная точность обозначается литерой Н, повышенная — П, высокая — В, особо высокая — А.
Отдельно выделяют прецизионные агрегаты, обозначаемые буквой С. Они предназначены для особо точной обработки.
https://www.youtube.com/watch?v=xr6AJ_wWnjQ
Согласно другой классификации по массе, станки бывают легкими (менее 1 т), средними (от 1 до 10 т), тяжелыми (от 10 до 16 т), крупными (от 16 до 30 т), собственно тяжелыми (от 30 до 100 т), особо тяжелыми (свыше 100 т).


 Загрузка...